
Di recente, io e il mio amico e collega Chris Nash abbiamo discusso di alcuni risultati sconcertanti relativi alla bassa altezza di immersione riscontrati durante i test sui materiali per l’assemblaggio package-on-package (PoP) . Questi risultati saranno di interesse per chiunque utilizzi un processo di immersione sia nell’assemblaggio SMT che in quello flip-chip. Innanzitutto, qualche cenno di contesto. Molti di voi avranno familiarità con i due tipi di vaschetta di immersione utilizzate sia nell’assemblaggio PoP che in quello flip-chip:
Tipo lineare – Sebbene in un sistema di questo tipo la lama di raschiatura sia solitamente il componente mobile, esistono alcuni strumenti in cui è la vaschetta di immersione stessa a muoversi da un lato all’altro sotto una “lama” fissa o un serbatoio. Le apparecchiature di immersione per flip-chip EB Datacon, ad esempio, possono essere di entrambi i tipi.
Sono stati evidenziati vantaggi per entrambi i tipi di sistema, ma quello rotativo sembra prevalere su quello lineare per quanto riguarda il controllo molto preciso della profondità di immersione. Detto questo, il sistema lineare sembra essere molto più diffuso. Come mai?
Un indizio che abbiamo scoperto di recente è che la profondità di immersione per un sistema lineare è sempre inferiore alla profondità prevista: indipendentemente dal fatto che il fluido al suo interno sia un fondente o una pasta saldante a immersione. Si presume che la profondità del fondente nel vassoio di immersione lineare sia esattamente uguale all’altezza prevista (vedi sotto).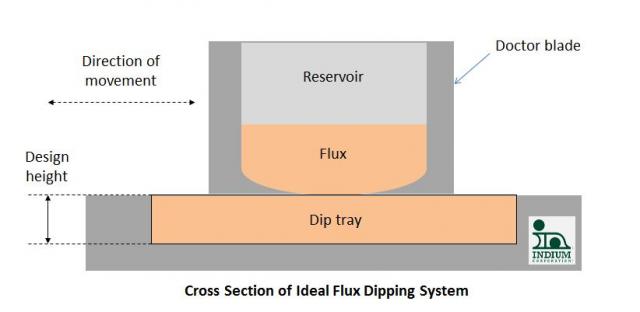
Tuttavia, come evidenziato sia dall’ispezione visiva dell’altezza di immersione delle sfere di saldatura e dei bump dei flip-chip, sia dalla misurazione diretta del fluido nel vassoio di immersione, l’altezza effettiva di immersione del flussante o della pasta è sempre inferiore all’altezza prevista dal progetto (vedi sotto). Perché dovrebbe essere così? 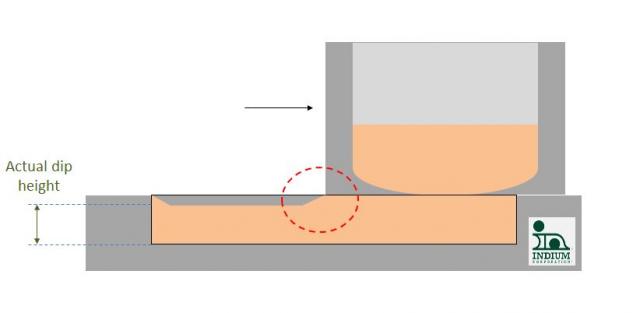
La risposta si può probabilmente trovare facendo riferimento al concetto di un strato limite (cerchio rosso sopra): uno strato di materiale immediatamente adiacente a una superficie che è o completamente immobile (strato limite statico) o in movimento a una velocità inferiore a quella del fluido in movimento. Senza strato limite, non ci sarebbe resistenza (forze di attrito del fluido) e, naturalmente, è per questo che le palline da golf presentano delle fossette: in modo che lo strato limite rimanga per lo più al di sotto della superficie esterna della pallina, riducendo così la resistenza. Questo principio è stato adottato anche per alcuni lame per tergivetro.
La riduzione dell'altezza è dell'ordine di 10-20 micron, per quanto possiamo stabilire con i sistemi di misurazione a nostra disposizione. Pertanto, per una profondità di incavo di 200 micron, ciò comporterà solo un errore del -5 o del -10% nell'altezza effettiva dell'incavo.
Poiché la maggior parte dei materiali di immersione è tissotropica, si aggiunge l’ulteriore complicazione rappresentata dalla dipendenza dalla durata della reologia del materiale. Il modo più rapido per raggiungere la profondità di immersione di equilibrio consiste nell’effettuare un movimento molto veloce del sistema di lame raschianti rispetto alla vaschetta di immersione, sebbene ciò aumenti quasi inevitabilmente la formazione di bolle.
Anche in questo caso, il sistema lineare è quello più comunemente utilizzato nella maggior parte delle applicazioni di immersione PoP e flip-chip, ma presenta chiaramente dei limiti, come vedremo nella seconda parte.
Attendo con piacere i vostri commenti.
A presto! Andy


