
Mi amigo y colega Chris Nash y yo estuvimos hablando hace poco sobre unos resultados desconcertantes relacionados con la baja altura de inmersión que se observaron durante las pruebas de materiales para el montaje «package-on-package» (PoP) . Estos hallazgos resultarán de interés para todos aquellos que utilicen un proceso de inmersión tanto en el montaje SMT como en el de flip-chip. En primer lugar, un poco de contexto. Muchos de vosotros estaréis familiarizados con los dos tipos de bandejas de inmersión que se utilizan tanto en el montaje PoP como en el de flip-chip:
Tipo lineal: aunque la cuchilla de separación en un sistema de este tipo suele ser el componente móvil, hay algunas herramientas en las que es la propia bandeja de inmersión la que se desplaza de un lado a otro bajo una «cuchilla» o depósito fijo. Los equipos de inmersión de chips invertidos de EB Datacon, por ejemplo, pueden ser de cualquiera de los dos tipos.
Se han señalado ventajas para ambos tipos de sistemas, pero el tipo rotativo parece estar imponiéndose al lineal en lo que respecta al control muy preciso de la profundidad de inmersión. Dicho esto, el sistema lineal parece ser mucho más habitual. ¿A qué se debe esto?
Una pista que hemos descubierto recientemente es que la profundidad de inmersión en un sistema lineal es siempre inferior a la profundidad prevista: tanto si el fluido que contiene es fundente como si se trata de pasta de soldadura en estado líquido. Se parte de la hipótesis de que la profundidad del fundente en la bandeja de inmersión lineal es exactamente igual a la altura prevista (véase más abajo).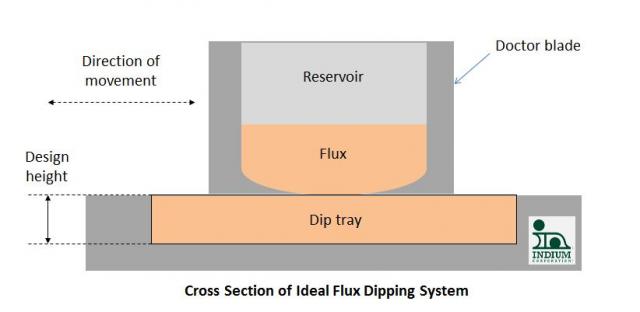
Sin embargo, tal y como se ha comprobado tanto mediante la inspección visual de la altura de inmersión de las bolas de soldadura o de los bultos de los chips invertidos, como mediante la medición directa del líquido en la bandeja de inmersión, la altura real de inmersión del fundente o de la pasta es siempre inferior a la altura prevista en el diseño (véase más abajo). ¿A qué se debe esto? 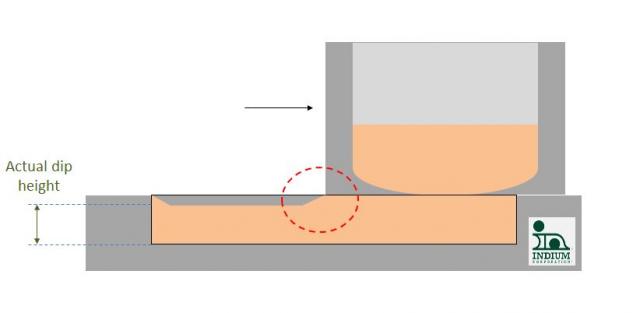
Probablemente, la respuesta se encuentre en el concepto de un capa límite (círculo rojo de arriba): una capa de material inmediatamente adyacente a una superficie que o bien es completamente inmóvil (capa límite estática) o bien se mueve a una velocidad inferior a la del resto del fluido en movimiento. Sin capa límite, no habría resistencia (fuerzas de fricción del fluido) y, por supuesto, esa es la razón por la que las pelotas de golf tienen hoyuelos: para que la capa límite se mantenga en su mayor parte por debajo de la superficie exterior de la pelota, con el fin de reducir la resistencia. Este principio también se ha aplicado a algunos cuchillas de rasqueta.
La reducción de la altura es del orden de 10-20 micras, según lo que podemos determinar con los sistemas de medición disponibles. Por lo tanto, para una profundidad de inclinación de 200 micras, esto solo supondrá un error del -5 % o del -10 % en la altura real de la inclinación.
Dado que la mayoría de los materiales de inmersión son tixotrópicos, existe la complicación añadida de que la reología del material depende del tiempo. La forma más rápida de alcanzar la profundidad de inmersión de equilibrio es realizar un movimiento muy rápido del sistema de rasqueta con respecto a la bandeja de inmersión, aunque esto aumentará, casi inevitablemente, la presencia de burbujas.
Una vez más, el sistema lineal es el más habitual en la mayoría de las aplicaciones de inmersión de PoP y flip-chip, pero es evidente que tiene sus limitaciones, como veremos en la parte II.
Agradezco vuestros comentarios.
¡Saludos! Andy


